Una plataforma de aprendizaje asistida por inteligencia artificial desarrollada por ingenieros del Instituto Tecnológico de Massachusetts (MIT) permite que los robots interpreten órdenes en lenguaje natural más allá de su sentido literal y las utilicen para mejorar la planificación de sus movimientos. El sistema, denominado FLEX, está diseñado para que un robot extraiga preferencias implícitas de instrucciones breves y adapte su trayectoria sin exigir al usuario una formulación técnica detallada.
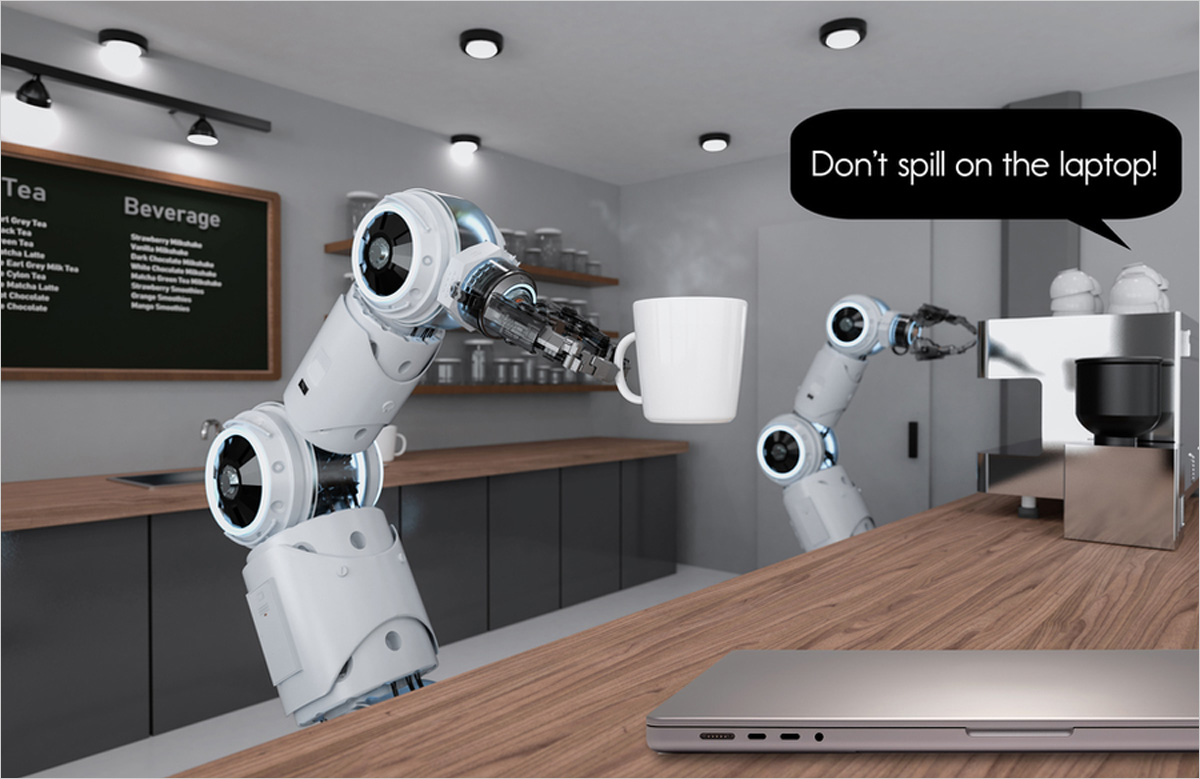
La investigación, realizada por equipos del MIT y de la Universidad de Nueva York, se presentará este mes en la Conferencia anual sobre Aprendizaje Robótico. FLEX se define como una canalización flexible de edición de características para la planificación de movimiento robótico y combina la interacción conversacional con modelos de inteligencia artificial capaces de generalizar a partir de patrones aprendidos.
Lenguaje natural aplicado a la robótica
En las pruebas, el equipo utilizó varios escenarios simulados, entre ellos un brazo robótico que sirve una taza de café sobre una mesa con objetos. Una persona podía escribir una indicación en lenguaje natural para evitar que el robot derramara líquido sobre un portátil. A partir de esa instrucción, el sistema no solo evitaba el ordenador, sino que razonaba que también debía mantenerse alejado de otros dispositivos electrónicos cercanos, como un teléfono.
Para ese razonamiento, FLEX incorpora un gran modelo de lenguaje (LLM), un tipo de sistema de IA entrenado con grandes volúmenes de texto procedentes de fuentes como publicaciones en redes sociales, transcripciones de vídeos y contenidos web. En el estudio se empleó GPT-4o para identificar relaciones generales entre los objetos mencionados por el usuario y otros elementos del entorno que podrían compartir una característica relevante.
El trabajo estuvo liderado por Andreea Bobu, profesora adjunta de aeronáutica y astronáutica en el MIT. También participaron Nathan Dennler, investigador posdoctoral en el Laboratorio de Ciencias de la Computación e Inteligencia Artificial (CSAIL) del MIT; Audrey Lee, SM 26; e Ilia Sucholutsky, de la Universidad de Nueva York.
Un proceso en tres pasos
FLEX opera mediante tres fases. La primera, añadir, incorpora a la lista de elementos relevantes del robot aquellos objetos que el usuario señala como importantes para la tarea. Si un robot transporta una bola de bolos y una persona le indica que no la deje caer sobre una taza, el sistema añade la taza a los objetos que debe evitar en su trayectoria.
La segunda fase, generalizar, es la aportación central de la plataforma. El LLM analiza los objetos ya señalados por el usuario y busca conexiones en sus datos de entrenamiento. En el ejemplo de la taza, puede inferir que el criterio subyacente es evitar objetos frágiles, aunque el usuario no haya formulado esa regla de manera explícita.
La tercera fase, enmascarar, utiliza el sistema estándar de visión por computador del robot para evaluar el entorno y retirar de la lista de características aquellos objetos que ya no están presentes. Según el equipo investigador, el proceso completo de estas tres fases dura unos cinco segundos.
Pruebas con café, velas y una bola de bolos
Los investigadores evaluaron FLEX en simulaciones de un brazo robótico que realizaba tres tareas: servir una taza de café, trasladar una vela y transportar una bola de bolos. En los tres casos, voluntarios interactuaron con el robot virtual mediante instrucciones escritas en lenguaje natural, como evitar derrames sobre un portátil, mantenerse lejos de una pila de papel o no dejar caer la carga sobre una taza.
Con FLEX, el robot ejecutó las indicaciones directas y además formuló generalizaciones de mayor nivel: no derramar líquidos sobre dispositivos electrónicos, alejarse de objetos inflamables y no dejar caer objetos pesados sobre elementos frágiles. El objetivo del grupo de Bobu en el Laboratorio de Investigación en Aprendizaje Colaborativo y Autonomía (CLEAR) del MIT es avanzar en robots domésticos y de asistencia capaces de trabajar con personas y adaptarse en tiempo real a instrucciones conversacionales.
La investigación recibió apoyo parcial del Consorcio de Impacto de IA Generativa del MIT y del programa de Responsabilidades Sociales y Éticas de la Computación del MIT Schwarzman College of Computing.