Un laboratorio robótico reconfigurable desarrollado por científicos del Instituto Tecnológico de Massachusetts (MIT) puede montar, ajustar y desmontar experimentos de óptica de forma autónoma, con precisión micrométrica en la orientación y posición de espejos y lentes. El sistema está diseñado para acelerar ensayos que hoy pueden requerir días o meses de trabajo manual en ámbitos como pantallas, cámaras, paneles solares y materiales avanzados.
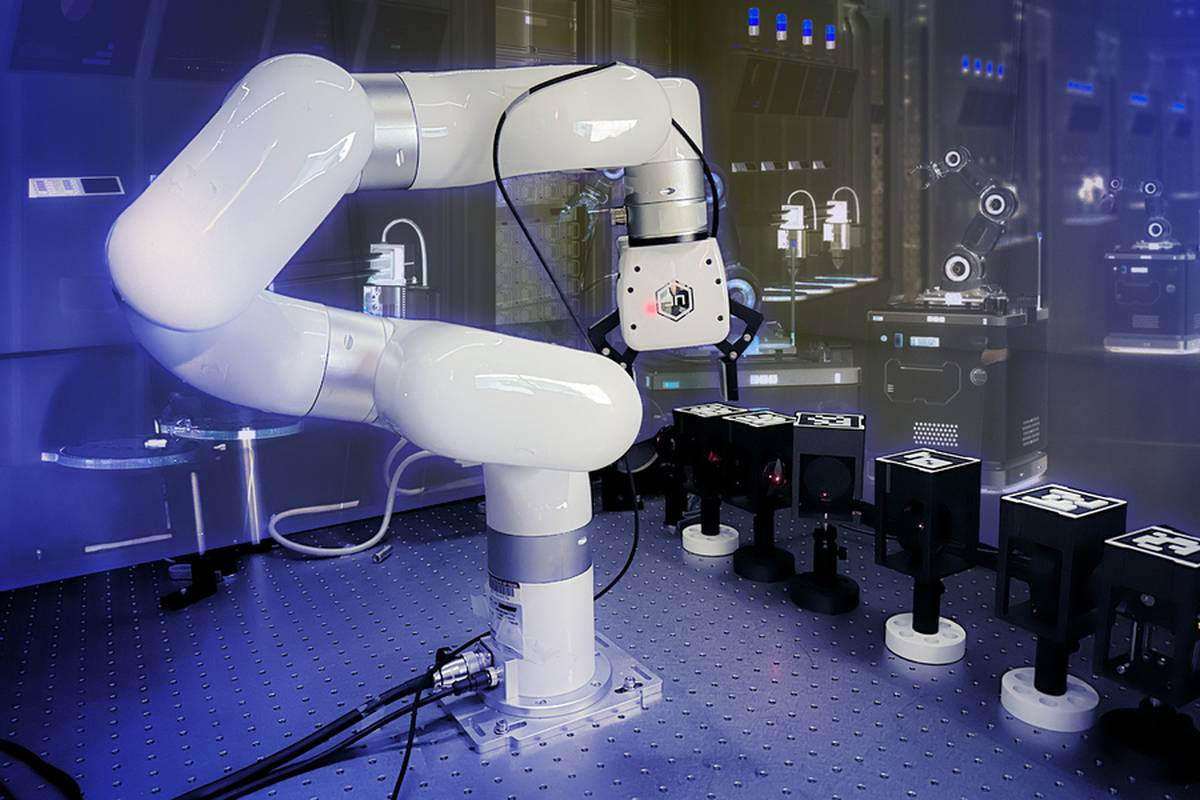
La plataforma ensambla componentes ópticos estándar en configuraciones definidas, genera haces de luz con propiedades concretas y puede reorganizar el montaje para iniciar un nuevo experimento. En una demostración, el equipo logró que el robot construyera y afinara una cavidad láser de sobremesa, un elemento habitual en los ensayos de óptica.
El sistema también ejecutó tareas como centrar un haz láser, alinear varios haces y estabilizarlos automáticamente ante perturbaciones físicas. Sachin Vaidya, investigador posdoctoral del Laboratorio de Investigación en Electrónica del MIT, explicó que el proceso parte de componentes colocados de forma aleatoria y termina con un láser funcional construido por el robot.
Automatización de experimentos ópticos de sobremesa
Un experimento óptico de sobremesa suele integrar espejos, lentes y fuentes de luz dispuestos con gran precisión. Los investigadores alinean manualmente los componentes para modificar longitud de onda, frecuencia o intensidad del haz y utilizarlo después en el análisis o manipulación de materiales.
Marin Soljacic, profesor Cecil e Ida Green de Física en el MIT, señaló que estos montajes manuales pueden prolongarse durante días o meses, según la complejidad del ensayo. Aunque muchos laboratorios ya incorporan actuadores motorizados para ajustar piezas concretas, el objetivo del proyecto era cubrir todo el proceso, desde la ausencia de configuración inicial hasta un montaje completamente alineado.
El laboratorio robótico se basa en un brazo de siete articulaciones instalado sobre una mesa metálica. El robot recoge y coloca lentes, espejos y otros componentes ópticos integrados en carcasas de plástico impresas en 3D, diseñadas para facilitar una manipulación segura.
Componentes, visión y ajuste fino inalámbrico
Cada carcasa incorpora un código QR con información del componente, como su tipo, dimensiones y capacidades, y una base magnética para estabilizarlo sobre la mesa. Los investigadores también desarrollaron una herramienta de ajuste fino con conexión Wi-Fi que se acopla a monturas ópticas estándar y permite accionar de forma inalámbrica los mandos de orientación, por ejemplo en un espejo.
El sistema se completa con dos cámaras situadas sobre la instalación, que proporcionan una vista cenital del experimento, y con un conjunto de programas que guía al robot en cada fase. Ese software le permite reconocer componentes, aproximarse a ellos, sujetarlos, trasladarlos a la posición prevista y evitar colisiones durante el montaje y el reajuste continuo.
El equipo creó además una interfaz virtual sencilla para dirigir el robot a distancia. En el ejemplo descrito por los investigadores, un usuario puede mover en pantalla el icono de un espejo y confirmar la operación para que el brazo desplace el componente físico a la ubicación equivalente sobre la mesa.
Una cavidad láser montada en 30 minutos
Como prueba, los investigadores ordenaron al robot ensamblar una cavidad láser formada por dos espejos situados a ambos lados de un cristal. Al introducir un haz de luz, este rebota entre los espejos y atraviesa el cristal en cada pasada, lo que amplifica su intensidad hasta generar luz láser.
Seou Choi, codirector del trabajo y estudiante de posgrado en ingeniería eléctrica e informática, indicó que la demostración se eligió por su dificultad razonable, ya que requiere experiencia en alineación y manejo de componentes. El robot completó una cavidad láser funcional mediante 50 maniobras autónomas en 30 minutos.
Cuando los investigadores introdujeron perturbaciones físicas, como mover aleatoriamente un componente sobre la mesa, el sistema reajustó automáticamente la configuración para mantener la intensidad del láser. Vaidya destacó que pequeñas vibraciones o cambios de temperatura pueden degradar un experimento óptico, por lo que un laboratorio autónomo podría vigilar su rendimiento y corregir la alineación antes de perder datos.
Acceso remoto y aplicaciones industriales
El grupo trabaja ahora en ampliar el laboratorio tanto físicamente como en el entorno digital. Además de mejorar la percepción, la maniobrabilidad y el espacio disponible, desarrolla una aplicación en la nube para que usuarios externos puedan acceder de forma virtual al robot y enviar protocolos o consultas experimentales que el sistema configure y ejecute de manera autónoma.
Los investigadores plantean que laboratorios de este tipo podrían conectarse con bibliotecas cercanas de componentes físicos, gestionadas por otro robot encargado de suministrarlos. Esta configuración permitiría montar, ejecutar y desmontar ensayos bajo demanda, o mantener experimentos que requieran monitorización activa durante las 24 horas del día.
Entre las aplicaciones previstas figuran pruebas más rápidas de prototipos industriales relacionados con cámaras, pantallas, células solares y gafas de realidad aumentada o virtual. El equipo del MIT está aplicando el laboratorio robótico al análisis de materiales prometedores para captura de carbono, mediante iluminación con propiedades específicas para obtener información sobre la absorción de dióxido de carbono.
Los detalles del sistema se presentarán este mes en la Conferencia sobre Robots y Sistemas Inteligentes (IROS). Junto a Soljacic, Vaidya y Choi, participan en el proyecto Caio Silva y Shrish Choudhury, del MIT; Shiekh Uddin, de Nokia Bell Labs; y Sajib Shuvo, de la Universidad Estatal de Arizona.
La investigación ha recibido apoyo, entre otros, de la Beca de doctorado en el extranjero de la Fundación de Corea para Estudios Avanzados, la Fundación Nacional de Ciencias de EE. UU., la Oficina de Investigación del Ejército del Laboratorio de Investigación del Ejército del DEVCOM del Ejército de EE.UU., Parviz Tayebati, el Programa de Oportunidades de Investigación para Estudiantes de Grado del MIT (UROP), el Consorcio de Impacto de IA Generativa del MIT (MGAIC) y Shell International Exploration and Production Inc.